Technical · Sep 2, 2026 · 7 dk okuma
Yelken Kanat Nasıl Uçar? Kaldırma, Stall ve Ağırlık Aktarımı
Yelken kanat, hava içinde hız kazanıp kaldırma üretirken pilotun ağırlık aktarımıyla kanada göre konumunu değiştirmesi sayesinde kontrol edilir. Güvenli uçuşu anlamanın anahtarı hücum açısı, hız ve enerji arasındaki bağı doğru kurmaktır.
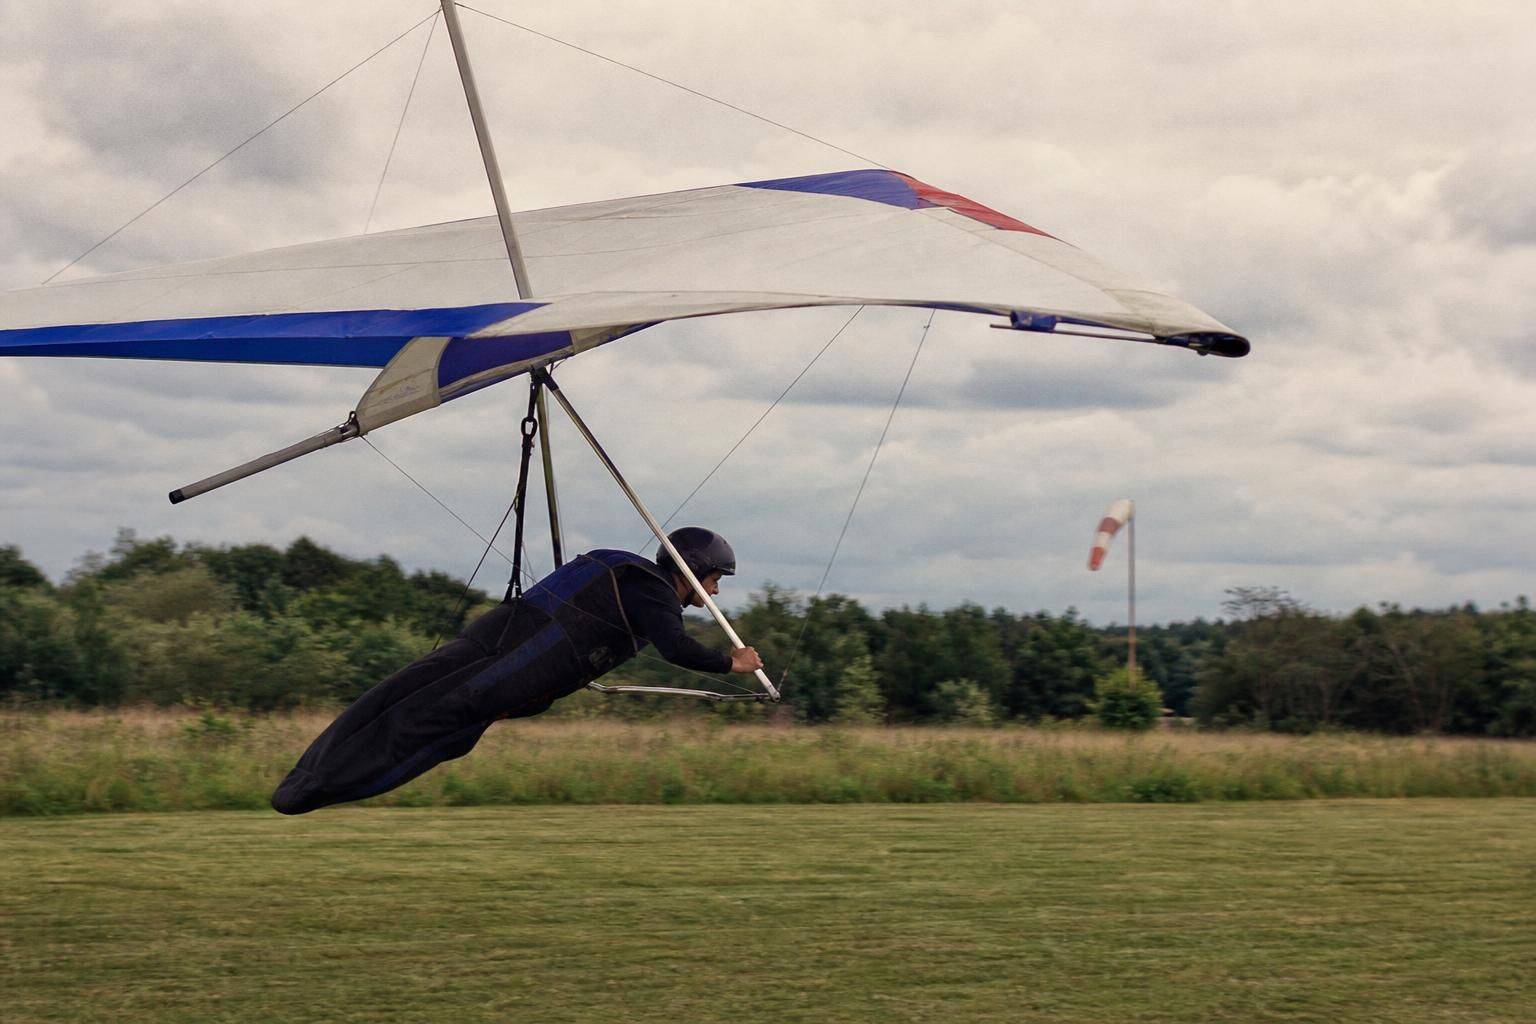
Yelken kanat, yerçekimini ileri harekete ve bu hareketten doğan aerodinamik kuvvetlere bağlayan, motoru olmayan bir hava aracıdır. Kanat hava kütlesine göre hareket ettiğinde kaldırma ve sürükleme üretir; pilot kontrol barına kuvvet uygulayıp ağırlığını aktararak kanat üzerindeki kumanda yüzeylerini değil, sistemin ağırlık merkezinin kanada göre yerini değiştirir. Uçuşun temel mekanizması budur.
Buradaki ayrımlar güvenlik açısından somuttur. Hücum açısını yalnızca “burnu ne kadar kaldırdım”, hızı yalnızca yerde ne kadar hızlı gidildiği ve stall'ı da motoru olmayan bir kanadın yavaşlaması sanmak, kalkıştan yaklaşmaya kadar yanlış kararlar üretir. Yelken kanatta doğru zihinsel model; hava hızı, hücum açısı, yük, pitch kontrolü ve eldeki enerji arasındaki ilişkiyi birlikte tutmalıdır.
Kaldırmanın kaynağı hava akışının saptırılmasıdır
Bir kanat hava içinde ilerlerken çevresindeki akışın hızını ve yönünü değiştirir. Bunun sonucu kanat yüzeyindeki basınç dağılımıdır; bu dağılımın bileşkesi aerodinamik kuvveti verir. Bu kuvveti göreli rüzgâra dik bileşene ayırdığımızda kaldırma, paralel ve geriye doğru bileşene ayırdığımızda sürükleme elde ederiz. “Göreli rüzgâr”, kanadın içinde bulunduğu hava kütlesine göre hareketinin ters yönünden gelen akıştır.
Kaldırma kabaca L = 1/2 ρV²SCL bağıntısıyla ifade edilir. Burada ρ hava yoğunluğu, V hava hızı, S kanat alanı, CL ise büyük ölçüde kanat profiline ve hücum açısına bağlı kaldırma katsayısıdır. Denklem önemli bir kısıtı gösterir: diğer şartlar aynıyken dinamik basınç V² ile değişir. Hız azalırken aynı yükü taşımak için CL'nin yükselmesi gerekir; bunun yolu belirli sınırlara kadar hücum açısını artırmaktır.
Sürükleme de benzer biçimde D = 1/2 ρV²SCD ile yazılır. Profil ve yüzey sürüklemesinin yanında kaldırma üretmenin bedeli olan indüklenmiş sürükleme vardır. Çok düşük hızlarda gerekli yüksek CL indüklenmiş sürüklemeyi büyütür; yüksek hızlarda ise parazit sürükleme giderek ağır basar. Bu yüzden yelken kanadın en verimli süzüldüğü hız, mümkün olan en düşük hız değildir.
Popüler “Bernoulli etkisi kanadı yukarı çeker çünkü üstten giden hava daha hızlı gitmek zorundadır” anlatısında sorun, özellikle üst ve alt yüzeyden ayrılan hava parçalarının arka kenara aynı anda varmak zorunda olduğu varsayımıdır. Böyle bir eşit geçiş süresi kuralı yoktur. Basınç alanı, kanat geometrisi, hücum açısı ve akışın aşağı yönlü saptırılması tek bir akış problemidir; Bernoulli bağıntısı uygun koşullarda basınç ile hız ilişkisini tarif eder, fakat kanadın neden o dolaşımı ve basınç dağılımını kurduğunu tek başına açıklamaz.
Hücum açısı hız göstergesi değildir
Hücum açısı, kanadın referans chord doğrultusu ile gelen göreli hava akışı arasındaki açıdır. Ufukla yapılan açı değildir. Kanat aşağı doğru süzülürken, yükselen bir hava kütlesine girerken veya ani bir manevrada aynı pitch attitude farklı hücum açılarına karşılık gelebilir; bu nedenle kanadın yere ya da ufka göre görünüşünü aerodinamik hücum açısıyla eşitlemek hatadır.
Pilot barı kendine çektiğinde ağırlık merkezi kanada göre öne taşınır ve sistem genellikle daha düşük hücum açısına doğru pitch eder; hava hızı artar. Barı ileri bırakmak ters yönde etki ederek hücum açısını yükseltir ve kanadın denge eğilimi içinde yavaşlamasına izin verir. Gerçek tepkinin miktarı kanadın trim'i, pilot ağırlığı, yapı ve o andaki uçuş durumuyla değişir; kontrol barı bir uçaktaki elevator kolu gibi doğrudan “hız kumandası” değildir.
Bir başka ayrım da airspeed ile groundspeed arasındadır. Stall'ı belirleyen akış kanada göre havadır, yere göre hareket değildir. Sabit bir rüzgâr içinde normal, koordineli uçuşta stall'a karşı anlamlı olan airspeed'dir; güçlü karşı rüzgâr groundspeed'i çok azaltabilir ama kanadı tek başına stall ettirmez. Rüzgâr gradyanı, türbülans ve wind shear ise kısa süre içinde kanadın gördüğü akışı değiştirebildikleri için farklı bir sorundur.
Stall bir hız sınırından önce bir akış durumudur
Stall, hücum açısı kritik değeri aştığında akış ayrılmasının büyümesi ve kaldırma davranışının artık normal artışını sürdürememesidir. Bu nedenle tek ve evrensel bir “stall hızı” yoktur. Belirli bir kanat, konfigürasyon ve yük için el kitabında veya üretici verilerinde bir hız bulunabilir; fakat fiziksel sınır kritik hücum açısıdır ve o sınıra hangi airspeed'de ulaşıldığı yüke ve manevraya bağlıdır.
Düz, kararlı uçuşta kanadın taşıması gereken yük yaklaşık ağırlıkla bağlantılıdır. Pilot daha ağırsa veya manevra sırasında load factor artarsa aynı hücum açısı sınırına daha yüksek airspeed'de ulaşılır. Kararlı koşullarda stall hızı yükün kareköküyle ölçeklenir: örneğin gerekli aerodinamik yük 2 katına çıkarsa stall hızı yaklaşık √2, yani 1.41 kat olur. Bu ilişki, “stall sadece fazla yavaş uçunca olur” açıklamasının neden yetersiz olduğunu gösterir.
Stall yakınında kontrol otoritesi ve hata payı azalabilir. Özellikle yere yakınken çözüm, ezberlenmiş bir gösterge sayısını kovalamak değil, kullanılan yelken kanadın onaylı uçuş prosedürlerini ve eğitimde öğretilen hız marjlarını korumaktır. Kanat tipine özgü gerçek hızları burada genellemek doğru değildir; sertifikalı modellerin trim, minimum kontrollü hız ve yaklaşma önerileri aynı olmak zorunda değildir.
Pitching ayrıca enerji meselesidir. Hızlı uçan bir kanat kinetik enerji taşır; pilot bu enerjinin bir bölümünü yükselmeye ve düşük hıza dönüştürebilir. Fakat barı ileri vermek enerji yaratmaz. Çok yavaş ve yere yakın bir durumda yüksekliği, hızı ve kontrol marjını aynı anda geri kazanacak sınırsız bir kaynak yoktur.
Bir yaklaşma kararı bütün fiziği görünür kılar
Bir pilotun iniş alanına son yaklaşmasını düşünün. Eldeki gerçek malzeme bir uçuş simgesi değil; pilot-harness sistemi, kontrol barı, esnek kanat, iniş alanı, rüzgâr ve kalan irtifadır. Pilot alana göre fazla yüksek görünüyorsa yalnızca burnu kaldırıp yavaşlamak çekici gelebilir, fakat bu hem hücum açısını stall'a yaklaştırabilir hem de manevra için gereken enerji ve kontrol marjını tüketebilir.
Yaklaşmada pilot bar konumuyla uygun airspeed'i korur, rüzgârın groundspeed üzerindeki etkisini ayrı değerlendirir ve dönüşleri yeterli irtifada tamamlar. Bir dönüşte kanadın toplam aerodinamik kuvvetinin bir bölümü yatay bileşene ayrılır; irtifayı korumaya çalışılan bank'li bir dönüş daha yüksek load factor ve dolayısıyla daha fazla kaldırma talep eder. Bu yüzden düz uçuşta kabul edilebilir görünen düşük hız, sıkı bir dönüşte aynı marjı bırakmaz.
Son yaklaşma ve flare bu ilişkinin özel bir örneğidir. Pilot yaklaşmada yeterli airspeed taşır; yere çok yakın uygun anda flare ile hücum açısını artırıp kanadın momentumunu ve kaldırma-sürükleme tepkisini iniş hızını azaltmak için kullanır. Flare'i yüksekten, yetersiz airspeed ile veya zamanlaması bozuk yapmak aynı sonuçları vermez. Bunun tekniği yazıdan öğrenilecek bir kumanda tarifi değil, eğitmen gözetiminde pratik gerektiren bir beceridir.
Süzülüş oranı da yaklaşma geometrisini anlamaya yardım eder. Durgun havada L/D, yani kaldırmanın sürüklemeye oranı, kararlı süzülüşte yaklaşık olarak yatay alınan mesafenin kaybedilen yüksekliğe oranını belirler. Örneğin gerçek koşullarda 10:1 süzülüş sağlayan bir uçuş durumu, 100 m irtifa kaybına yaklaşık 1000 m hava-kütlesine göre yatay mesafe karşılığı verir; bu örnek bir kanat için performans iddiası değil, oranın anlamıdır.
Rüzgâr bu oranı aerodinamik olarak bir anda değiştirmek zorunda değildir, fakat yere göre erişimi ciddi biçimde değiştirir. Karşı rüzgâr aynı sink rate sırasında groundspeed'i düşürdüğü için yere göre süzülüş mesafesini kısaltır; kuyruk rüzgârı uzatır. Sink veya lift bulunan hava da sonucu değiştirir. Bu nedenle katalogdaki “best glide” oranını harita üzerinde garantili erişim yarıçapı gibi kullanmak kötü bir karardır.
Önce enerji marjını koruyun
Yelken kanadı anlamak ve uçuş kararlarını düzenlemek için benim tercih ettiğim sıra şudur: önce kanada göre hava akışını ve hücum açısını düşünün, sonra yeterli airspeed ve enerji marjını koruyun, ardından hedeflediğiniz süzülüşü ve yere göre izi değerlendirin. Bu sıra, groundspeed'i airspeed sanma veya en iyi süzülüş uğruna stall sınırına yaklaşma gibi iki yaygın hatayı önler. Kontrol açısından da bar hareketini burnun konumuyla değil, ağırlık merkezinin kanada göre değişmesi ve ardından gelen aerodinamik tepkiyle okumak daha doğrudur.
Best glide, en düşük sink ve güvenli yaklaşma hızı aynı şey değildir. Best glide sakin havada en yüksek L/D civarını hedefler; minimum sink, mümkün olduğunca az irtifa kaybıyla havada kalmayı hedefler ve başka bir airspeed'de oluşabilir. Bir hedefe karşı rüzgârda ulaşmak söz konusu olduğunda en iyi yere göre süzülüş hızı da sakin havadaki best-glide hızından daha yüksek olabilir.
Bu öneri, pilotun normal uçuş zarfında ve kanadın öngörülebilir bir akış rejiminde olduğu sürece geçerlidir. Şiddetli türbülans, belirgin wind shear, yapısal limitlere yaklaşma, alışılmadık konfigürasyon veya stall sonrası gelişen durumlarda basit kararlı-uçuş ilişkileri anlık davranışı yeterince tarif etmez. Böyle koşullarda kanada özgü üretici prosedürleri ve yetkili eğitimin sınırları genel aerodinamik sezgiden önce gelir; uçuşa ilişkin gerçek hız ve manevra kararları da kullanılan kanadın el kitabına dayanmalıdır.
yorumlar
0Henüz yorum yok. İlk notu sen bırak.
Yorum yazmak için giriş yap.
Gmail ile saniyeler içinde, ya da e-posta ile kaydol.